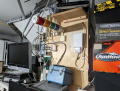
Software for the Linux SPI protocol driver link for Comedi API DAQ for the solar devices, BMC control program in C using MQTT for Home Assistant devices and entities, and the firmware for the 57Q84.
Hardware PCB design files using Eagle
Matter over Thread router for IoT device control and monitoring on the Orange PI Zero 3 4G
Added more battery storage to the system for a total of 15KWh of energy storage. 10 for direct Solar storage and 5 for the energy buffer.
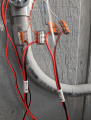
3/0 AWG battery wiring. Glad I dumpster dived that wiring long ago, it's expensive now.
Starting to use vscode a little more for the project.
Cleaning up the SPI slave code a bit to optimize processing time between master data bytes to increase throughput a bit.
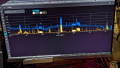
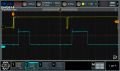
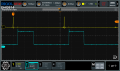
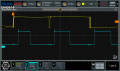
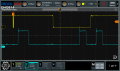
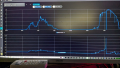
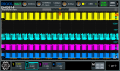
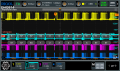
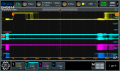
Yellow: MASTER data request bytes spacing
Blue: SLAVE processing time per received data byte
Orange Pi Zero 3 4G kernel 6.1.31+
First nice day since the BSS was upgraded.
Charged until the controller switched to float mode and then started feeding some of that energy into the house and the dump load battery bank.
That's nice! A little too much for me (I use PVC for home electrical, custom control boards and C programming instead of PLCs) but making your home like you want and are very familiar with) is the point.
CT circuits for home energy use monitoring and control.
Industrial level piping and electrical seems natural after several decades of work if you can get the materials for little or no cost.
static int32_t bmc_spi_packet(struct spi_device *spi, struct bmc_packet_type * packet, ktime_t slower)
{
    int32_t ret = 0;

    if (spi == NULL) {
        ret = -ESHUTDOWN;
        return ret;
    }

    spi_message_init_with_transfers(packet->m, &packet->one_t, 1); //one transfer per message
    spi_bus_lock(spi->controller);
    ret = spi_sync_locked(spi, packet->m);
    spi_bus_unlock(spi->controller);
    __set_current_state(TASK_INTERRUPTIBLE);
    schedule_hrtimeout_range(&slower, 0, HRTIMER_MODE_REL_PINNED);

    return ret;
}

static const uint32_t SPI_GAP_LONG = 12000; // time for the Q84 to process each received SPI byte

static int32_t bmc_spi_exchange(struct comedi_device *dev, struct bmc_packet_type * packet)
{
    struct comedi_subdevice *s = dev->read_subdev;
    struct spi_param_type *spi_data = s->private;
    struct spi_device *spi = spi_data->spi;
    int32_t ret = 0;
    ktime_t slower = ns_to_ktime(SPI_GAP_LONG);

    if (spi == NULL) {
        ret = -ESHUTDOWN;
        return ret;
    }

    /*
     * use nine spi transfers for the complete SPI transaction
     * we need the inter-byte processing time on the slave side
     * with only a two byte FIFO on the Q84
     */
    packet->one_t.speed_hz = spi->max_speed_hz;

    /*
     * send the cmd and 4-bit channel data
     */
    packet->one_t.tx_buf = &packet->bmc_byte_t[BMC_CMD];
    packet->one_t.rx_buf = &packet->bmc_byte_r[BMC_CMD];
    packet->one_t.cs_change = false;
    packet->one_t.len = 1;
    ret = bmc_spi_packet(spi, packet, slower);

// more code
}
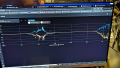
Linux driver SPI timing.
Code:
/*
 * transfers one 16 bit value to the DAC device
 */
static void daqbmc_ao_put_sample(struct comedi_device *dev,
    struct comedi_subdevice *s,
    uint16_t value)
{
    const struct daqbmc_board *board = dev->board_ptr;
    struct daqbmc_private *devpriv = dev->private;
    uint32_t chan, range;

    struct bmc_packet_type *packet = kzalloc(sizeof(*packet), GFP_KERNEL | GFP_NOWAIT | GFP_ATOMIC | GFP_DMA);
    if (!packet) {
        return;
    }

    mutex_lock(&devpriv->drvdata_lock);
    chan = devpriv->ao_chan & board->n_aochan_mask;
    range = devpriv->ao_range;

    /* use single transfer for all bytes of the complete SPI transaction */
    packet->bmc_byte_t[BMC_CMD] = CMD_DAC_GO;
    packet->bmc_byte_t[BMC_D0] = (uint8_t) (value & 0xff);
    packet->bmc_byte_t[BMC_D1] = (uint8_t) ((value >> 8)&0xff);
    packet->bmc_byte_t[BMC_D2] = (uint8_t) (value & 0xff);
    packet->bmc_byte_t[BMC_D3] = BMC_D3;
    packet->bmc_byte_t[BMC_D4] = BMC_D4;
    packet->bmc_byte_t[BMC_EXT] = (uint8_t) range;
    packet->bmc_byte_t[BMC_CKSUM] = CHECKBYTE;
    packet->bmc_byte_t[BMC_DUMMY] = CHECKBYTE;
    bmc_spi_exchange(dev, packet);

    s->readback[chan] = value;
    devpriv->ao_count++;
    mutex_unlock(&devpriv->drvdata_lock);
    smp_mb__after_atomic();
    kfree(packet);
}
Slave ISR latency from SPI byte received interrupt from Linux master, ~2us until slave processing starts.

 Facebook
 Google
 GitHub
 Linkedin